
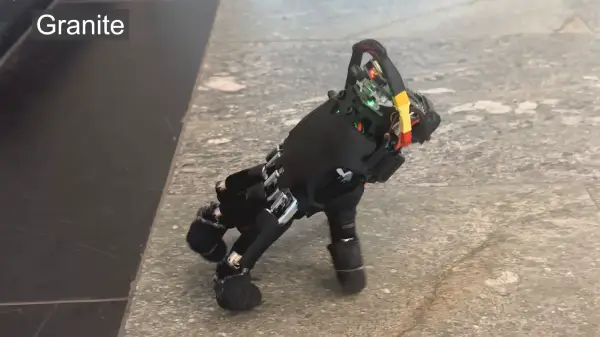
Цей роботизований механічний хапач, хоч і не був розроблений спеціально для цього, ідеально підійшов для Геловіну. Його створили дослідники з ETH Zurich. Ця моторошна механічна рука може використовувати пальці як ноги для пересування різними поверхнями, пересування невеликих предметів та навіть роботи з клавіатурою.
Дослідники взяли готову роботизовану руку, оснастили її акумулятором та Raspberry Pi Zero 2 W, а потім розробили програмне забезпечення на основі нейронної мережі для керування. Рука має двадцять суглобів (по чотири на кожен палець). Нейронна мережа послідовно визначає наступний стан суглоба, базуючись на попередніх рухах, поточному стані руки та поставленій меті. Для навчання мережі дослідники створили симульовану модель, яку використали для навчання з підкріпленням. Цей метод виявився швидшим у досягненні швидкості ходьби, ніж адаптована модель чотирилапого руху.
Руку навчили рухатися прямою лінією, повертати, відновлювати рівновагу після падіння та натискати клавіші на клавіатурі (хоча через відсутність камери вона не може самостійно керувати клавіатурою). Відновлення після падіння вражає: у 21 з 25 спроб рука змогла самостійно вирівнятися протягом двадцяти секунд. Через геометрію руки під час руху спостерігається відхилення праворуч, тому доводилося постійно коригувати рух. Тим не менш, рука успішно подолала чотирнадцять різних поверхонь, від гумового килимка до гравію та трави. Вона навіть змогла пересувати легкі предмети до визначених цілей.
Автори проєкту передбачають, що подібні автономні руки можуть надати більшу свободу руху більшим роботам, наприклад, маніпуляторам: якщо роботу потрібно дістати щось віддалене, рука може від’єднатися і дійти до об’єкта самостійно. Незалежно від сфери застосування, такі проєкти вже доступні для ентузіастів DIY — за останні роки ми вже бачили кілька подібних проєктів роботизованих рук.


Опубліковано в розділі Роботи. Теги: нейронна мережа, роботизована рука, робот-ходіння, роботи-ходіння.
5 коментарів до статті “Навчання роботизованої руки ходити”
- Joshua каже: 19 вересня 2026 року, 10:21
Жовта тінь була б вражена.
Відповісти
- Lily каже: 19 вересня 2026 року, 10:39
Це просто фантастика. Мені подобається все в цьому. Мені потрібна автономна роботизована рука.
Відповісти
- purplepeopleated каже: 19 вересня 2026 року, 10:50
«Річ» у тому, що краб у піковій формі.
Відповісти
- John каже: 19 вересня 2026 року, 11:13
Емм, привіт… Іан Малкольм додався до чату.
Відповісти
- James W Williams каже: 19 вересня 2026 року, 11:59
Якщо це не одне, то інше.
Відповісти
Залишити відповідьСкасувати відповідь
Будь ласка, будьте ввічливі та поважні, щоб зробити розділ коментарів чудовим. (Політика коментування)
Цей сайт використовує Akismet для зменшення спаму. Дізнайтеся, як обробляються ваші дані коментарів.
Ніколи не пропускайте хаки.
Слідкуйте у Facebook
Слідкуйте у Twitter
Слідкуйте на YouTube
Слідкуйте за RSS
Зв’яжіться з нами
Підписатися
Якщо ви пропустили
Правила FCC ISM можуть зруйнувати спільноти LoRa Mesh
90 коментарів
Теплові куполи: знайомство з тихою та гнітючою версією Thunderdome
38 коментарів
Чарівний ретрокомп’ютинг
26 коментарів
Техніка на видноті: знайомство з роботом, який робить СЛР
24 коментарів
Полювання на дикий Vibrotruck
46 коментарів
Більше з цієї категорії
Наші колонки
Які ваші незамінні навички програмного забезпечення?
16 коментарів
Hackaday Podcast Епізод 387: Надлюдські годинники, CAN у USB-C та радість роботи з “залізом”
1 коментар
Цього тижня в безпеці: камери Flock застаріли, Microsoft виправляє виправлення, а дослідники атакують SSH
8 коментарів
FLOSS Weekly Епізод 882 з OSADL: краще разом
Немає коментарів
Linux Fu: говоріть голосніше!
23 коментарів